원익로보틱스가 로봇 핸드(손)에 들어가는 액추에이터와 촉각 센서를 자체 개발하고 있는 것으로 29일 확인됐다. 액추에이터는 전기신호를 받아 실제 움직임을 만드는 구동 장치다. 로봇 손에서는 손가락 관절을 움직이는 근육 역할을 한다.
액추에이터는 올해 연말쯤 시제품이 나올 예정이다. 내년 1월 열리는 'CES 2027'에서 공개할 가능성도 있다.
이번 사안에 정통한 한 관계자는 "원익로보틱스가 만든 핸드 제품 타깃은 산업용"이라며 "오래 써야 하는 만큼 내구성이 가장 중요하다"고 말했다.
그는 "현재 '알레그로 핸드(Allegro Hand) V6 F'(아래 V6 F)는 로보티즈 액추에이터를 쓴다"며 "로보티즈 제품이 원익로보틱스 요구사항을 충족하지 못해 원익이 액추에이터를 독자 개발하고 있다"고 설명했다. 로보티즈는 '다이나믹셀' 브랜드로 알려진 액추에이터를 생산하고 있다.
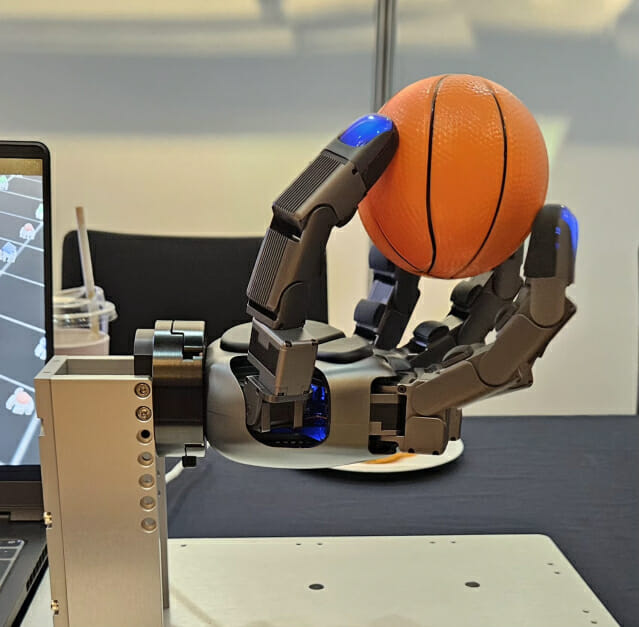
V6 F는 원익로보틱스가 지난달 출시한 신제품이다. 기존 4지 중심이던 알레그로 핸드 제품을 5지 구조로 확장했다. 총 20자유도(DoF)를 지원해 물체를 잡는 자세와 접촉 지점을 다양하게 구성할 수 있다. 전체 크기는 전작보다 20% 이상 작다. 휴머노이드에 탑재하면 사람이 쓰는 도구와 작업환경에 쉽게 적용할 수 있다.
원익로보틱스 관계자는 "내년 CES에 참가하지만 (자체) 액추에이터를 선보일지는 아직 결정하지 않았다"며 "공개하더라도 액추에이터를 단독으로 전시하지 않고 핸드에 탑재해 선보일 것"이라고 밝혔다.
원익로보틱스는 핸드 고도화를 위해 촉각 센서도 연구하고 있다. 다중 촉각 센서를 내재화할 계획이다.
회사는 그동안 핸드 제품에 센서 적용 범위를 넓혔다. '알레그로 V5'에는 손가락 끝에 압력 센서를 달았다. V6 F에는 손끝·관절·손바닥 등 주요 접촉 영역에 압력 센서를 배치한 '풀 핸드 센싱' 기능이 들어갔다.
원익로보틱스는 미국 빅테크 A와 협력하고 있다. A가 개발한 촉각 센서 기술을 원익로보틱스 제품에 결합하는 방식이다. 이 기술은 비전을 통해 표면 질감 변형을 이미지 데이터로 얻는 원리를 활용한다. 물체에 닿아 눌린 손가락 표면을 카메라가 촬영하고, 그 변형을 분석해 접촉 정보를 읽는다. 원익로보틱스는 이 기술을 차세대 제품인 '알레그로 핸드 V6 V'에 적용할 방침이다.
관련기사
- 원익로보틱스, 모바일 휴머노이드 개발 착수2026.09.16
- 원익로보틱스, AW 2026서 로봇핸드 기반 정밀 조작기술 선봬2026.03.05
- 원익로보틱스, CES 2026서 신형 로봇핸드 공개2026.01.08
- 원익로보틱스, 로볼리전트와 모바일 휴머노이드 기술 협력2025.11.25
원익로보틱스는 최근 국민성장펀드로부터 투자를 받으며 기술력을 인정받았다. 로봇 기업 중 처음이다. 투자 규모는 첨단전략산업기금 1500억원과 민간투자자 2000억원을 포함해 총 3500억원이다.
회사는 조달자금 중 1000억원을 투입해 전북 완주에 로봇 생산라인을 지을 예정이다. 이곳에서는 로봇 핸드와 자율이동조작로봇, 산업용 휴머노이드 등을 생산한다. 투자 기한은 2029년까지다. 시설 규모는 1만4019제곱미터(㎡)다.