스위스 취리히 연방공과대학교 로봇시스템연구소가 사족보행 로봇을 이용해 거대한 루빅 큐브를 스스로 푸는 영상을 공개해 주목받고 있다.
과학매체 인터레스팅엔지니어링은 25일(현지시간) 로봇 ‘애니멀-D(ANYmal-D)’가 거대한 루빅 큐브를 자율적으로 완성하는 데 성공했다고 보도했다.
로봇이 루빅 큐브를 푸는 것이 전례 없는 일은 아니다. 하지만 이번 성과가 주목받는 이유는 로봇이 균형을 유지하면서 다리만을 이용해 큐브를 맞췄다는 점이다. 기술적으로는 ‘발을 이용한 물체 조작(pedipulation)’이라고 불린다. 연구팀은 고전 알고리즘과 컴퓨터 비전, 강화학습을 결합해 이 기술을 구현했다.
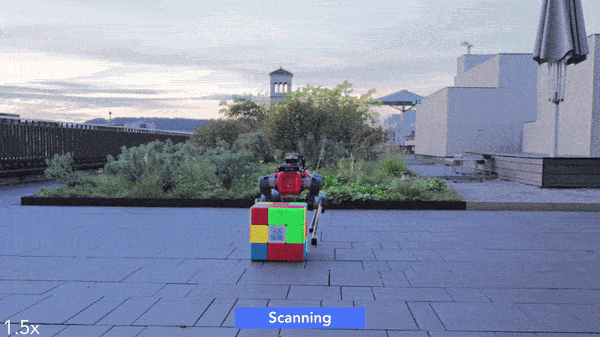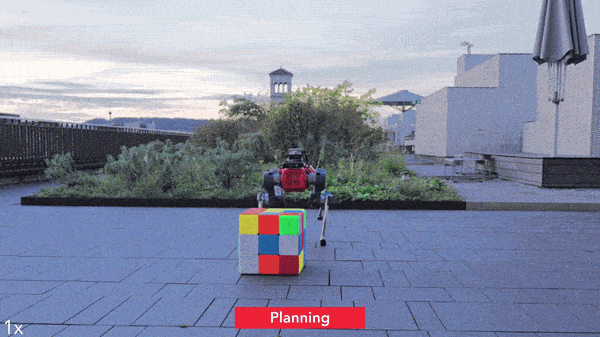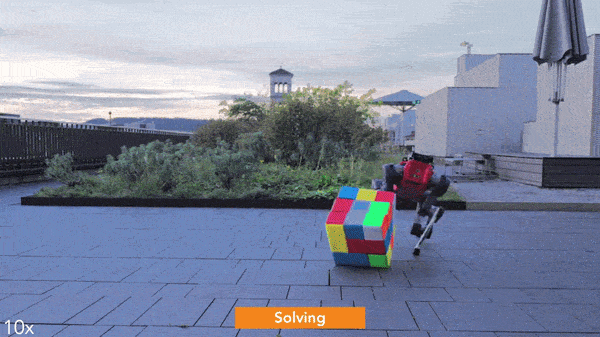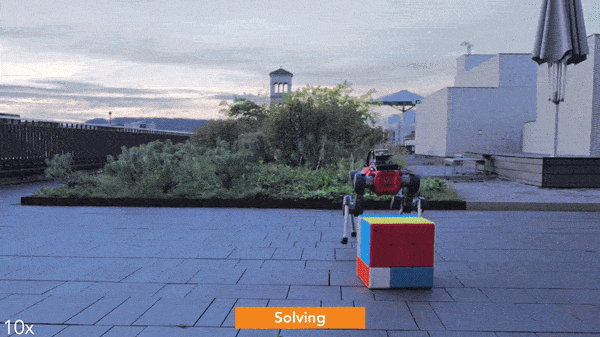
루빅 큐브를 풀려면 먼저 여섯 면을 살펴 각 면의 색상을 파악하고 큐브의 초기 상태를 확인해야 한다. 이후 수학적 알고리즘을 이용해 문제를 해결하는 데 필요한 회전 순서를 계산한다. 마지막으로 계산된 순서에 따라 큐브를 직접 조작해야 한다. 이때 의도하지 않은 조각이 움직이지 않도록 정밀하게 제어하는 것이 중요하다.
다리만으로 루빅 큐브 풀기
사람에게는 큐브를 직접 돌리는 과정이 비교적 간단하지만, 사족보행 로봇에는 상당히 어려운 작업이다. 손이 없는 로봇은 균형을 유지하면서 다리만으로 큐브의 층을 돌리고 큐브 전체 방향도 바꿔야 하기 때문이다.
이를 위해 애니멀-D는 나머지 다리로 몸의 균형을 잡는 동시에 발을 정확한 위치에 놓고 적절한 힘을 가해야 했다. 큐브와 접촉하면서 발생하는 상황에 맞춰 움직임도 계속 조정해야 했다. 이번 실험에 사용된 큐브의 무게는 4.6㎏에 달했다.
특히 큐브의 특정 층을 돌릴 때는 다른 층이 움직이지 않도록 고정하면서도 필요한 회전력을 가해야 한다. 이 같은 동작을 반복하는 동안 넘어지지 않고 균형을 유지하는 것도 중요한 과제였다.
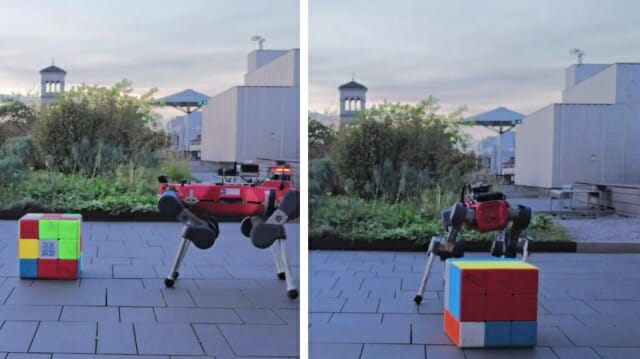
연구팀은 강화학습과 시뮬레이션 중심의 ‘교사-학생 학습(teacher–student training)’ 기법을 결합해 문제를 해결했다. 로봇은 각 다리 움직임을 일일이 사전에 입력하는 대신 시행착오를 통해 적절한 동작을 학습했다.
알고리즘으로 해법 찾고 컴퓨터 비전으로 검증
큐브를 움직이는 기술만으로는 문제를 해결할 수 없다. 어떤 순서로 큐브를 돌려야 하는지 판단하는 과정도 필요하다. 연구팀은 큐브 해법을 계산하는 프로그램인 '코시엠바 알고리즘'을 활용했다. 이 알고리즘은 큐브의 현재 상태를 바탕으로 해법에 필요한 회전 순서를 계산한다.
이후 컴퓨터 비전과 색상 분류 기술을 이용해 큐브 상태를 파악하고, 알고리즘이 제시한 순서에 따라 로봇이 수행해야 할 동작을 결정했다. 로봇은 큐브를 조작하는 동안에도 상태를 지속적으로 확인해 오류가 발생했는지 점검하고 필요한 경우 동작을 수정했다.
연구팀에 따르면 로봇은 총 3차례 큐브 풀이 시도에서 모두 성공했다. 한 차례 문제를 해결하는 데 약 8~9분이 걸렸으며, 약 30회의 로봇 동작이 필요했다. 손이 없는 사족보행 로봇이 다리만으로 큐브를 완성했다는 점에서 의미 있는 성과다.
관련기사
- 변압기 공장 누비는 로봇개…LS일렉트릭, 보스턴다이내믹스 '스팟' 도입2026.09.22
- "섭씨 55도 사막도 문제없다"…바퀴·다리 모두 쓰는 로봇 개 [영상]2026.09.08
- [영상] 우사인 볼트만큼 빠른 中 로봇 개 ‘화제’2025.02.10
- 총 쏘고 지뢰도 찾는다…전장 뛰는 '로봇 개'2025.10.21
산업 현장 활용 가능성
이번 연구는 로봇이 체적 능력을 활용해 새로운 방식으로 작업을 수행할 수 있음을 보여준다. 별도 특수 도구를 장착하지 않고도 다리를 이용해 문을 열거나 밸브를 조작하고 장애물을 치우는 등의 작업을 수행할 가능성이 열린 것이다. 이는 로봇 구조를 보다 단순하고 가볍게 설계하고, 제작 비용을 낮추는 데도 도움이 될 수 있다.
연구진은 이런 기술이 산업 현장의 설비 검사와 유지보수, 수색•구조 등 다양한 분야에 활용될 수 있을 것으로 보고 있다. 단순히 이동하는 데 그치지 않고 주변 물체를 직접 조작해야 하는 환경에서 사족보행 로봇의 활용 범위를 넓힐 수 있다는 전망이다.