정교한 로봇 손이 실크 실을 사용해 극도로 섬세한 자수 기술을 선보여 화제가 되고 있다.
7일(현지시간) 인터레스팅엔지니어링 등 외신에 따르면, 중국 로봇 기업 애지봇 자회사 애자일링크(AGILINK)가 다재다능한 로봇 손 ‘옴니핸드3 울트라(OmniHand 3 Ultra)’로 중국 전통 쑤저우(蘇州) 자수 공정을 시연하는 영상을 공개했다.
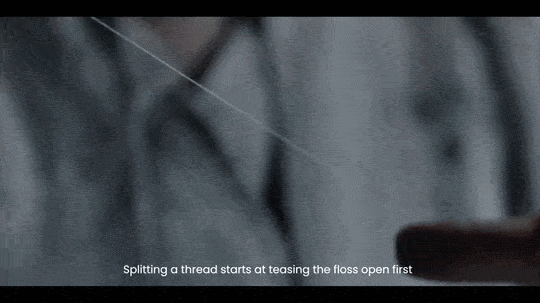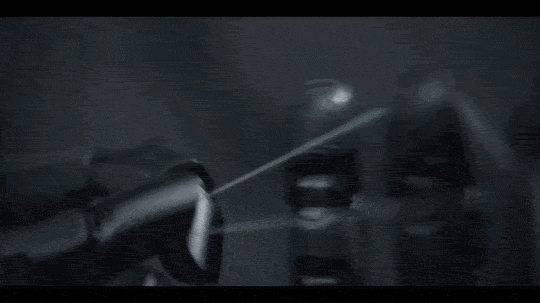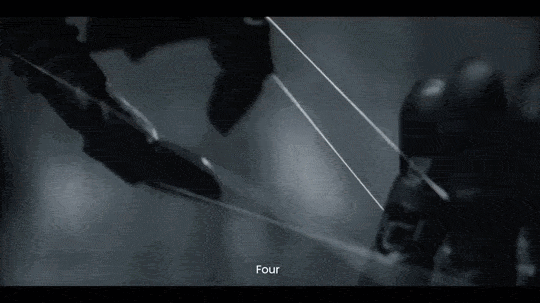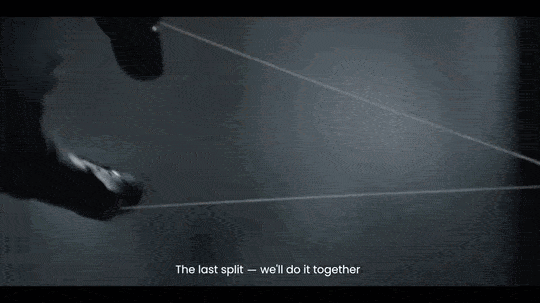
이번 시연에서 로봇 손은 주요 비단실을 16가닥으로 가늘게 나누는 작업부터 바늘귀에 실 꿰기, 수틀에 천을 팽팽하게 고정하기, 실 꼬기, 바느질까지 자수의 전 과정을 안정적으로 수행했다.
실크는 미세한 힘에도 쉽게 구부러지거나 미끄러져 형태가 변하기 때문에 로봇이 다루기 매우 까다로운 소재로 꼽힌다. 이번 시연을 위해 자수 장인이 직접 로봇에게 비단 다루는 법을 전수했다. 로봇은 한 손가락으로 가닥을 분리하면서 나머지 손가락으로 적절한 장력을 유지하는 고난도 협응력을 보여줬다. 또한 실을 꼬는 동안 손가락 끝이 실에 닿은 상태를 유지하면서도 실이 자연스럽게 회전할 수 있도록 유연하게 제어했다.
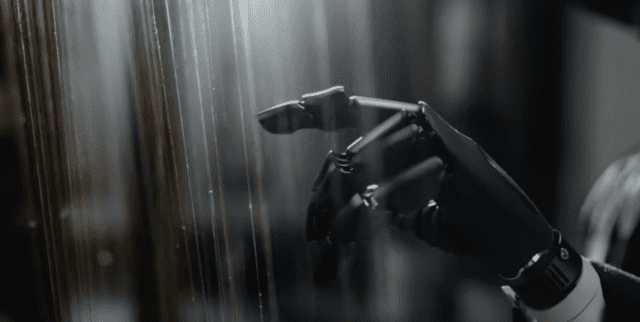
회사 측은 설명 영상에서 "실크는 고정된 형태가 없고 손가락의 힘에 따라 모양이 결정되기 때문에, 자수는 로봇의 하드웨어와 제어 능력을 동시에 시험하는 극도의 과제"라며 "각 손가락 끝에는 표면 변형을 감지하는 시각-촉각 센서가 탑재되어 있으며, 21개의 능동 자유도를 가진 완전 직접구동(Direct Drive) 방식을 채택했다"고 설명했다.
애자일링크는 원격 조작 데이터와 강화학습을 결합해 로봇 손을 훈련시켰다. 실이 매번 다른 위치에 놓여도 고정된 정형화 동작을 반복하는 대신, 상황에 맞게 유연하게 움직임을 조정하도록 한 것이 핵심이다.
관련기사
- ‘손가락으로 걸어 다니는’ 자율 로봇 손 나왔다2026.09.26
- "동전 집고 지퍼 올린다"…사람 뺨치는 휴머노이드 화제2026.07.15
- "삼성·현대차가 택한 로봇 손, 600만번 작동 보증"2024.11.04
- [영상] "얇은 감자칩도 안 부순다"…초정밀 로봇 손 등장2026.03.17
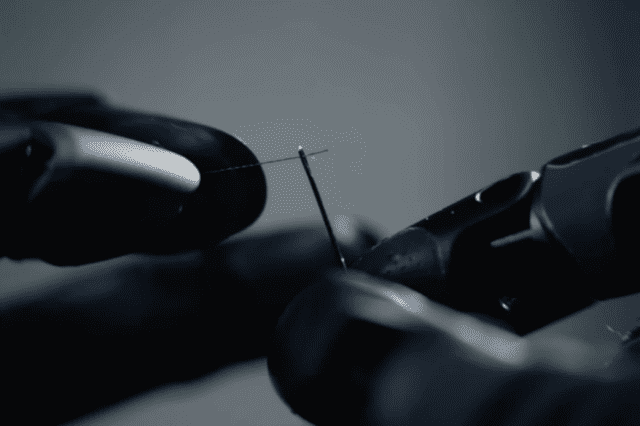
옴니핸드 3 울트라는 사람 손과 유사한 크기에 무게는 630g이다. 힘줄이나 별도의 전달 장치 없이 모터가 관절에 직접 연결된 다이렉트 드라이브 구조를 갖췄다. 약 3kg의 정밀 작업 하중을 지탱하며 최대 8kg까지 들어 올릴 수 있다. 약 0.3초 만에 손을 펴고 접을 수 있으며 위치 반복 정밀도는 약 0.2mm에 달한다. 손가락 끝의 비전 기반 촉각 센서는 3차원 방향의 힘과 0.08mm 수준의 미세한 변형을 감지하고, 손바닥에는 300개 포인트의 접촉 센서가 내장되어 있다
이번 시연은 물체와 동선이 예측 가능한 기존 산업용 로봇과 달리, 비정형 소재를 정밀하게 다루는 로봇 손의 제어 가능성을 보여줬다는 점에서 의미가 크다. 현재 보스턴 다이내믹스가 4개 손가락 구조의 '아틀라스 핸드'로 드릴이나 용접 도구 제어 등 산업 현장 투입을 목표로 하는 등, 글로벌 기업들도 각기 다른 목적에 맞춘 고도화된 로봇 손 개발에 박차를 가하고 있다.