손가락을 다리처럼 사용해 스스로 이동하는 자율 로봇 손이 개발돼 주목받고 있다.
IT매체 기즈모도는 스위스 취리히 연방공대(ETH 취리히) 소프트 로보틱스 연구진이 손가락을 다리처럼 활용해 스스로 이동하는 로봇 손을 개발했다고 최근 보도했다.
외형만 보면 미국 드라마 ‘아담스 패밀리’에 등장하는 ‘씽(Thing)’이 떠오른다. 이 로봇 손은 손가락만으로 다양한 표면을 이동하고 키를 누르거나 작은 물체를 밀 수 있으며, 넘어졌을 때는 스스로 균형을 잡고 다시 일어날 수도 있다.
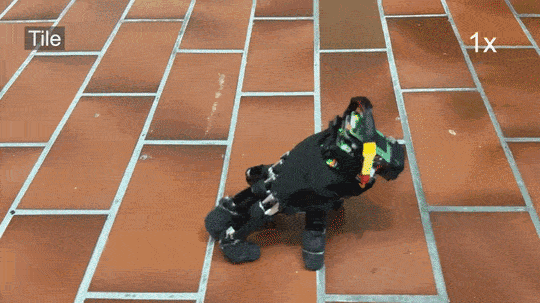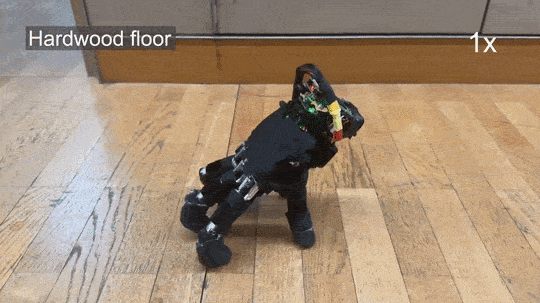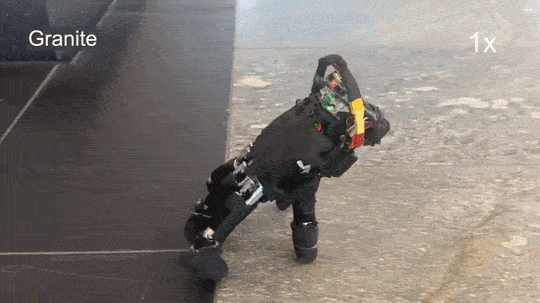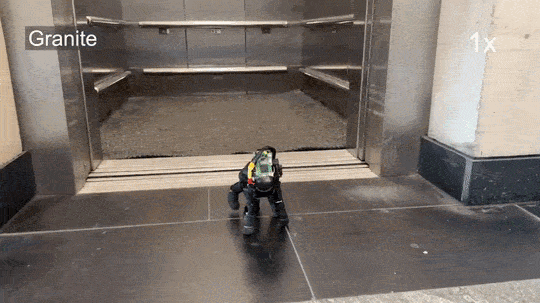
이 로봇 손은 5개의 손가락과 20개의 작동 관절(손가락당 4개)을 갖춘 일반적인 인간의 오른손을 기반으로 제작됐다. 연구진은 배터리와 센서, 컴퓨팅 하드웨어가 들어 있는 소형 온보드 모듈을 로봇 손에 탑재해 외부 컴퓨팅 자원에 의존하지 않고 스스로 동작을 판단하고 수행할 수 있도록 했다.
무게는 818g에 불과하며, 별도의 로봇 팔이나 본체 없이도 자율적으로 움직일 수 있다. 연구진은 논문 사전 공개 서버 아카이브(arXiv)에 게재한 논문에서 "자체 이동 능력을 갖춘 로봇 손은 손을 운반하는 팔이 따라갈 필요 없이 좁은 작업 공간에서도 작동할 수 있다"고 설명했다.
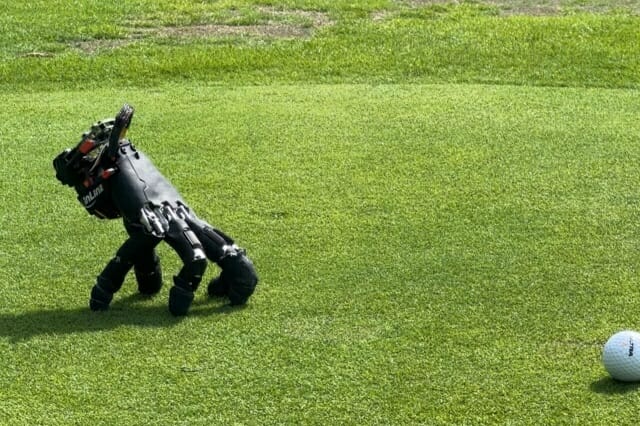
이어 "예를 들어 더 큰 로봇이 손을 좁은 공간 근처의 지지대에 내려놓으면, 로봇 손이 제어 장치나 물체 쪽으로 이동해 상호작용한 뒤 다시 돌아와 물건을 가져올 수 있다"고 덧붙였다.
연구진은 다양한 환경을 구현한 특수 시뮬레이터에서 강화학습을 적용해 로봇 손을 훈련했다. 손가락으로 걷는 동작과 다양한 작업을 수행하도록 학습시키는 것은 쉽지 않았다. 한 손가락을 들어 발을 디디거나 키를 누를 때 나머지 손가락들이 손 전체를 지탱해야 하기 때문이다.
일반적인 로봇 다리와 달리 손가락은 각각 모양이 다르고 손바닥 역시 기울어진 형태여서 이동 과정이 더욱 복잡하다. 연구진은 이를 해결하기 위해 손의 자연스러운 자세를 기준으로 각 손가락 끝에 고유한 목표 위치를 설정했다. 로봇 손은 각 작업에 따라 언제 어느 위치에 손가락을 디딜지 스스로 결정한다.
일련의 테스트에서 로봇 손은 아스팔트, 금속, 타일, 잔디, 자갈, 손상된 돌 등 실내외 14가지 표면을 이동했다. 또 키보드의 특정 키를 누르거나 작은 큐브를 목표 지점까지 미는 등 다양한 작업도 수행했다.
소코반 게임에도 도전했다. 로봇 손은 화살표 키를 직접 눌러 퍼즐 게임의 한 레벨을 완료했다. 걷거나 기어 다니는 방식으로 다양한 표면을 이동할 뿐 아니라, 넘어졌을 때는 다섯 손가락으로 몸을 지탱해 스스로 다시 일어나는 동작도 선보였다.
관련기사
- "동전 집고 지퍼 올린다"…사람 뺨치는 휴머노이드 화제2026.07.15
- "땀처럼 식힌다"…샤오미, 차세대 휴머노이드 로봇 손 공개2026.04.04
- [영상] "얇은 감자칩도 안 부순다"…초정밀 로봇 손 등장2026.03.17
- "천장에서 팔이 쑥"…日 스타트업이 만든 미래형 주택2026.09.16
연구진은 이번 로봇 손 시제품이 향후 특수 작업을 수행하는 대형 로봇의 일부로 활용될 수 있을 것으로 기대하고 있다.
연구진은 논문에서 "상용 인간형 손이 독립적인 이동형 조작기로 활용될 수 있음을 보여준다"며 "로봇 손에 자체적인 이동성을 부여하면 미래의 로봇은 인간을 위해 설계된 공간과 인터페이스에서 더욱 다양하게 활용될 수 있을 것"이라고 밝혔다.