로봇이 짐을 옮기기 전에 짐이 떨어지거나 쌓아둔 짐이 무너질지를 먼저 따져보고, 성공 가능성이 가장 높은 동작을 골라 움직이게 하는 AI가 나왔다.
일본 NTT는 물체의 질량과 자세, 속도 같은 물리량과 운동방정식으로 로봇 행동에 따른 주변 변화를 예측하는 '월드 모델'을 개발했다고 밝혔다.
소형 로봇이 물건을 선반에 쌓는 실험에서 이 기술을 적용하자 성공률이 73.1%에서 92.3%로 19.2%포인트 높아졌다.
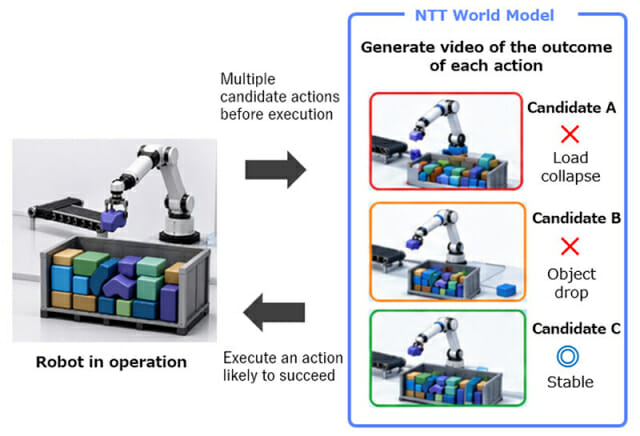
기존 월드 모델은 학습 데이터에 크게 의존하면서 물체끼리 부딪히는 장면을 잘못 예측했습다. 예측 영상 속에서 물체가 사라지거나 모양이 바뀌기도 했고, 학습하지 않은 상황은 제대로 내다보지 못했다.
NTT가 자체 개발한 물리 제어 어댑터는 영상에서 물체의 위치와 질량을 추정한 뒤 물리 법칙에 따라 다음 움직임을 계산한다. 이 계산을 영상 생성 모델에 반영해 로봇이 움직인 뒤 벌어질 장면을 영상으로 보여준다.
관련기사
- [인터뷰] "피지컬 AI, 물리 법칙 알아야"…솔리드웍스 CEO가 짚은 월드 모델 조건2026.11.11
- [AI는 지금] 구글, 로봇 훈련할 가상세계 만든다…월드모델 '지니4' 공개2026.10.28
- 얀 르쿤의 AMI랩스, 로봇에 '미래 예측 능력' 심는다2026.10.14
- [AI인재강국] 피지컬 AI가 다시 불러낸 '세계'에 대한 질문2026.09.04
이 기술은 기존 로봇 제어 소프트웨어에 붙여 쓸 수 있다. 제어 프로그램이 내놓은 여러 동작마다 짐이 떨어지거나 부딪힐 가능성을 비교해 가장 나은 동작을 고르는 방식으로, 모양과 무게, 배치가 제각각인 화물을 다루는 현장을 겨냥했다.
NTT는 공항 수하물을 자동으로 싣고 내리는 작업에 이 기술을 먼저 적용하기로 하고 로봇 기업 무진(Mujin)과 실증을 추진한다. 이후 물류 창고를 넘어 제조, 건설, 소매 분야로 활용을 넓히고, 'NTT R&D 포럼 2026'에서 기술을 전시할 계획이다.