로봇이 우주에서 부품을 집어 연결하고 안테나 뼈대를 만드는 데 성공했다. 완성한 구조물을 로켓에 실어 보내는 방식에서 나아가 부품을 운반해 우주 현장에서 조립하는 기술의 가능성을 보여줬다.
미국 캘리포니아공과대학(칼텍)은 5일(현지시간) 로봇 시스템 ‘ASTRA’의 궤도 실증 성과를 공개했다. 연구를 이끈 세르지오 펠레그리노 칼텍 교수는 “우주에서 구조물을 자율적으로 건설한 것은 처음”이라고 밝혔다.
미국 국방고등연구계획국(DARPA)이 지원한 ASTRA는 세 방향의 직선 축을 따라 움직이는 로봇으로 부품을 조립한다. 복합재 튜브와 전용 연결 부품을 결합해 안테나를 지탱하는 격자형 뼈대인 트러스를 만드는 방식이다.
로봇은 부품 공급 장치에서 필요한 부재를 꺼내 조립판 위에 배치하고 연결한다. 반사막을 부착한 구간을 바깥으로 밀어낸 뒤 다음 구간을 만드는 작업을 반복하도록 설계됐다. DARPA는 조립식 완구의 막대와 연결 부품을 하나씩 이어 큰 구조물을 만드는 방식에 비유했다.
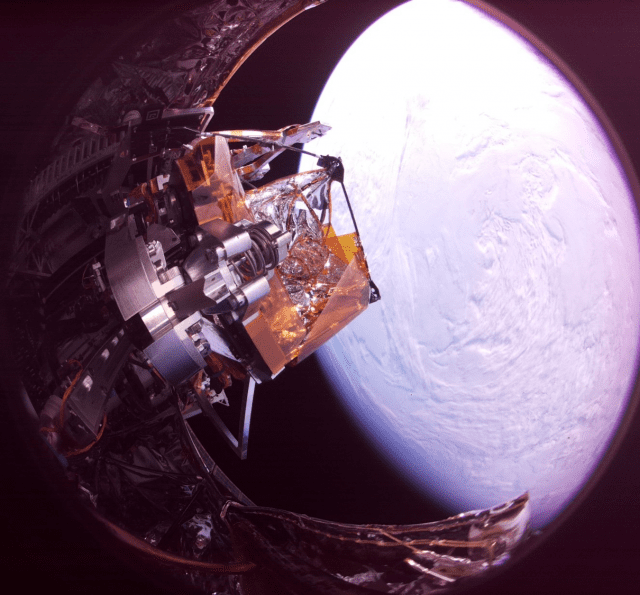
ASTRA는 지난 3월30일 스페이스X의 ‘트랜스포터-16’ 임무로 발사됐다. 우주 운송기업 모멘터스의 비고라이드7에 탑재됐으며 모멘터스는 전력과 통신, 촬영 등을 지원했다.
지상 연구진은 우주선에 명령을 보내고 내려받은 사진으로 작업 결과를 확인했다. 발사 때 부품을 고정했던 장치를 풀고, 지상에서 미리 만들어 실어 보낸 트러스 두 구간을 밀어낸 뒤 로봇이 세 번째 구간을 우주에서 조립했다.
목표였던 지름 1.4m 반사 안테나 전체를 완성한 것은 아니다. 연구진은 시간 제약으로 초기 구간만 조립했으며 12월 임무 종료 전까지 전체 구조를 완성하기는 어려울 것으로 보고 있다.
우주 환경에서 발생한 문제를 해결하는 과정도 필요했다. 지상과 통신할 수 있는 시간은 하루 7~8차례, 회당 약 15분에 그쳤다. 연구진은 지상에 마련한 동일한 예비 장비로 문제를 재현하고 해결 방법을 시험한 뒤 우주 장비에 적용했다.
관련기사
- 공기 뿜어 방향 바꾸는 신개념 무인기, 첫 시험 비행 초읽기2026.06.27
- 물에 타서 쓰는 ‘분말 혈액’ 개발됐다2026.04.22
- 충전 없이 수개월 쓰는 핵 배터리 나오나2026.04.13
- 美 국방부, 몸무게 4배 들어올리는 드론 만든다2025.11.29
이 기술이 겨냥하는 것은 로켓에 접어 싣기 어려운 대형 우주 구조물이다. 통신 안테나와 우주망원경, 태양광 발전 설비 등을 부품 상태로 보내 현장에서 조립하면 발사체 내부 공간에 따른 크기 제약을 줄일 수 있다. DARPA는 장기적으로 수백m에서 km 규모의 구조물 건설을 목표로 삼고 있다.
앤드루 디터 DARPA 프로그램 매니저는 “복잡한 로봇 기술이나 고도화된 알고리즘이 있는 것은 아니다”며 “칼텍 연구진이 규모를 확장할 수 있도록 여러 작업을 결합한 탄탄한 공학의 결과”라고 말했다.