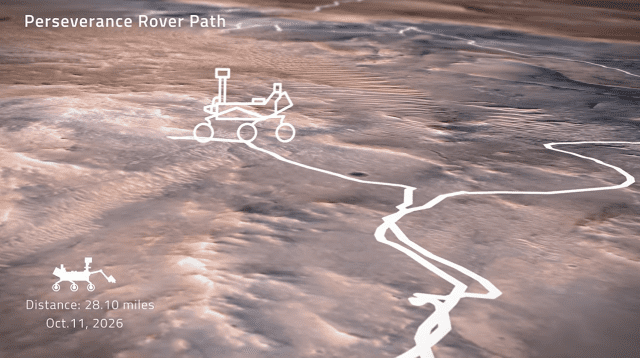
미국 항공우주국(NASA)의 화성 탐사 로버 ‘퍼서비어런스’가 화성에서 누적 주행 거리 45.22㎞를 기록하며 지구 밖 천체에서 차량이 주행한 최장 거리 기록을 새로 썼다.
과학기술매체 인터레스팅엔지니어링 보도에 따르면, 퍼서비어런스는 지난 11일(현지시간) 임무 수행 2006번째 화성일에 이 같은 기록을 달성했다.
기존 기록은 NASA의 화성 탐사 로버 ‘오퍼튜니티’가 세운 45.16㎞였다. 오퍼튜니티가 약 15년에 걸쳐 달성한 기록을 퍼서비어런스는 약 5년 반 만에 넘어섰다.

NASA의 역대 화성 탐사 로버들은 차례로 주행 기록을 세워 왔다. 최초의 화성 탐사 로버인 ‘소저너’는 약 100m를 이동했으며, ‘스피릿’은 7.7㎞, ‘큐리오시티’는 38.07㎞ 이상을 주행했다.
이번 기록 달성에는 퍼서비어런스에 탑재된 자율 항법 시스템 ‘오토내브(AutoNav)’가 큰 역할을 했다. 이 시스템은 주행 중 장애물을 식별하고 이동 경로를 스스로 계획할 수 있도록 돕는다. NASA에 따르면 오토내브는 퍼서비어런스의 전체 주행 거리 중 90% 이상을 안내했다. 이는 오퍼튜니티에 초기 적용된 자율 항법 시스템의 기여도인 약 5%와 비교하면 크게 향상된 수치다.
퍼서비어런스는 화성에서 하루 동안 최대 412m를 이동할 수 있다. 항법 소프트웨어는 주변 지형을 살펴볼 때마다 약 60만 개의 측정 지점을 처리한다. NASA의 첫 화성 탐사 로버인 소저너가 활용한 측정 지점이 20개에 불과했던 것과 비교하면 처리 규모가 크게 늘어난 셈이다.
자율 항법으로 넓어지는 화성 탐사 범위
오토내브는 로버에 장착된 카메라로 주변 지형을 촬영하고, 잠재적인 장애물과 위험 요소를 표시한 3차원 지도를 구축한다. 이후 지구의 엔지니어들이 지정한 경유지 사이에서 안전한 경로를 선택한다.
이를 통해 퍼서비어런스는 지상 관제팀의 세부 지시를 기다리지 않고도 주행 중 스스로 이동 경로를 결정할 수 있다. NASA는 이러한 과정을 ‘주행하면서 생각하는 것’이라고 설명한다.
NASA 제트추진연구소(JPL)에서 큐리오시티와 퍼서비어런스 로버 프로젝트를 총괄하는 스티븐 리 프로젝트 매니저는 “당초 임무 계획상 주행 목표는 최대 약 20㎞였다”며 “이미 그 목표를 훨씬 넘어섰으며, 이동 시스템이 모두 정상적으로 작동하고 장기 운용 시험 결과도 양호해 퍼서비어런스가 앞으로 수년간 기록을 계속 경신할 것으로 기대한다”고 말했다.
퍼서비어런스는 현재 ‘라크 드 샤름(Lac de Charmes)’ 지역을 지나 ‘이두비(Idubi)’ 방향으로 이동하고 있다. 과학자들은 이곳에서 고대 열수 시스템의 흔적을 찾을 수 있을 것으로 기대하고 있다. 열수 시스템은 뜨거운 물이 주변 암석과 상호작용하는 환경으로, 과거 미생물 생명체가 존재할 수 있었던 환경을 이해하는 데 단서를 제공할 수 있다.
관련기사
- NASA 로버, 화성 분화구서 고대 지하수 흔적 발견 [우주로 간다]2026.09.26
- 유전자 조작 미생물, 인류 화성 정착 실마리 될까 [우주로 간다]2026.10.13
- 화성에 출몰하는 '1600㎞ 구름'의 비밀 풀었다2026.10.10
- "녹은 금속인 줄…붉은 행성서 포착된 '반짝이는 물결' [여기는 화성]2026.07.21
라크 드 샤름 지역을 지나면 퍼서비어런스는 남쪽으로 이동해 ‘레인보우 폭포’로 향할 예정이다. 레인보우 폭포는 예제로 분화구를 형성한 충돌로 지표에 드러난 폭 약 100m의 고대 지각 암석 덩어리다.
NASA는 퍼서비어런스의 항법 소프트웨어도 지속적으로 개선하고 있다. 불필요한 방향 전환을 줄이고, 궤도에서 촬영한 지형 지도와 비교해 주행 중 로버의 위치를 파악하는 기능을 강화하는 것이 핵심이다. NASA는 이러한 개선을 통해 로버가 화성에서 하루 동안 더 오랫동안 작동하고, 더 넓은 지역을 탐사할 수 있을 것으로 기대하고 있다.