피지컬 인공지능(AI) 로봇이 공장과 물류센터에서 실제로 일하려면 AI 모델 성능뿐 아니라 안전성과 도입 비용, 실시간 제어 기술까지 확보해야 한다는 지적이 나왔다.
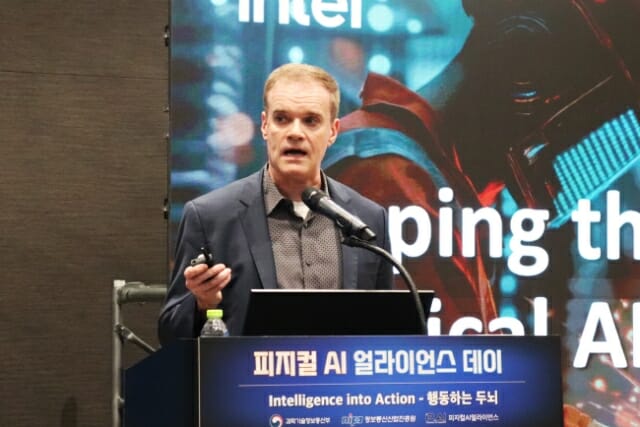
존 힐리 인텔 산업·로보틱스 사업부 부사장은 13일 서울 코엑스에서 열린 '피지컬 AI 테크 위크' 특별강연에서 "실험실에서 AI 모델이나 로봇을 구현하면 매우 인상적으로 보이지만 실제 현장에 적용하는 것은 훨씬 어렵다"고 말했다.
힐리 부사장은 로봇 기술의 발전 속도에 비해 기업들의 도입 준비가 부족하다고 진단했다. 인텔이 전 세계 기업·산업 관계자 800명을 조사한 결과, 응답자의 약 3분의 2는 향후 5년간 로봇 도입이 불가피하다고 봤지만 실제 도입 전략을 마련한 곳은 40%에 그쳤다.
기업이 원하는 로봇도 외형보다 실제 작업 능력에 초점이 맞춰져 있었다. 조사 응답자의 75%는 로봇이 사람처럼 생겼는지보다 어떤 작업을 얼마나 잘 수행하는지가 중요하다고 답했다.
힐리 부사장은 로봇 도입을 가로막는 요인이 기술뿐 아니라 기업의 업무 방식과 인력 운영, 안전 기준, 비용 문제에도 있다고 짚었다.
피지컬 AI 테크 위크는 과학기술정보통신부가 주최하고 피지컬 AI 얼라이언스와 정보통신산업진흥원이 주관하는 행사다.
로봇이 판단하고 움직이는 시간까지 관리해야
피지컬 AI는 카메라와 센서로 주변 환경을 인식하고 실제 로봇을 움직이는 기술이다. 화면에서 답변을 생성하는 AI와 달리 판단 결과가 곧바로 물리적인 움직임으로 이어진다.
힐리 부사장은 이 때문에 로봇의 반응 시간을 예측하고 제어하는 기술이 중요하다고 설명했다. 일례로 로봇이 이동하다 장애물을 발견했다면 정해진 시간 안에 멈추거나 방향을 바꿔야 한다. AI가 올바른 판단을 내리더라도 실행이 늦어지면 충돌이나 사고가 발생할 수 있다.
이를 방지하려면 AI 모델의 판단 능력뿐 아니라 센서에서 정보를 받아 처리하고 로봇을 움직이는 전체 과정이 안정적으로 작동해야 한다.
안전성 역시 개발 초기부터 확보해야 한다고 강조했다. 과거 자동화 장비는 정해진 동작을 반복하는 경우가 많았지만 피지컬 AI 로봇은 주변 상황을 판단해 스스로 행동을 결정할 수 있다. 특히 사람과 로봇이 같은 공간에서 일한다면 예상하지 못한 움직임에도 대응할 수 있어야 한다.
힐리 부사장은 "안전은 개발 마지막 단계에서 추가할 수 있는 것이 아니다"라며 "설계 초기부터 모든 기술 계층에 반영해야 한다"고 말했다.
도입 비용도 해결 과제로 꼽았다. 로봇이 기술적으로 작업을 수행할 수 있더라도 구매와 운영에 드는 비용이 높으면 기업이 대규모로 활용하기 어렵기 때문이다.
인텔은 하나의 컴퓨팅 플랫폼에서 로봇 제어와 영상 분석, AI 추론 등을 처리하는 방식을 제시했다. 각 작업에 맞는 연산 장치를 활용해 성능과 전력 효율을 높이고 로봇 종류마다 별도의 하드웨어를 개발하는 부담도 줄이겠다는 설명이다.
AI 모델 개발부터 현장 배포까지…인텔, 개방형 생태계 강조
힐리 부사장은 피지컬 AI 로봇의 개발과 현장 적용을 연결하기 위한 기술도 소개했다.
로봇을 개발할 때는 먼저 AI 모델을 학습시키고 가상 환경에서 동작을 시험한다. 이후 실제 로봇에 모델을 탑재해 센서와 제어 장치 등이 함께 작동하도록 조정해야 한다.
인텔은 이 과정에서 개발자가 사용하는 기술과 로봇에 탑재되는 컴퓨팅 장치가 달라도 같은 개발 작업을 이어갈 수 있도록 지원하고 있다.
피지컬 AI 스튜디오는 개발자가 AI 모델을 학습시키거나 특정 작업에 맞게 조정하도록 돕는 도구다. AI 모델 개발에 익숙하지 않은 제조·물류 분야 전문가도 자신의 업무에 필요한 기능을 개발할 수 있도록 설계됐다.
오픈비노는 개발한 AI 모델을 실제 장비에서 효율적으로 실행하도록 돕는 소프트웨어다. 로봇의 작업에 따라 중앙처리장치(CPU)와 그래픽처리장치(GPU), 신경망처리장치(NPU) 중 적합한 연산 장치를 활용하도록 지원한다.
힐리 부사장은 이러한 기술이 산업 전반으로 확산하려면 개별 기업의 개발 성과를 연결할 개방형 생태계가 필요하다고 설명했다.
로봇에 사용되는 반도체와 소프트웨어, 센서, 제어 장치는 여러 기업이 개발한다. 기업마다 서로 다른 기술을 사용하더라도 함께 작동하도록 지원해야 새로운 로봇을 개발하고 현장에 적용하는 시간과 비용을 줄일 수 있다.
인텔은 이를 위해 오픈소스 기반 개발 환경과 공통 소프트웨어 도구를 지원하고, 기존에 다른 컴퓨팅 환경에서 개발한 기술을 활용할 수 있도록 하고 있다.
관련기사
- 정부, 내년 피지컬 AI 확 키운다…9천억→2조 1000억2026.10.13
- 엔비디아 "피지컬 AI 공급망, 한국 제조업에 기회"2026.10.13
- "우리 AI, 잘 쓰게 만들어야"…이해민·하정우, 산업 활용성 ‘집중 점검’2026.10.06
- 보고 집고 옮긴다…몸 가진 AI, 유통·물류 어떻게 바꾸나2026.09.28
힐리 부사장은 한국을 이 같은 산업 생태계의 협력 사례로 언급했다. 피지컬 AI를 대규모로 확산하려면 기술 개발과 제조, 현장 적용에 참여하는 기업들이 협력해야 한다는 설명이다.
그는 "빨리 가려면 혼자 가고, 멀리 가려면 함께 가야 한다는 말이 있다"며 "생태계는 함께 멀리 가기 위한 것"이라고 말했다.