노타가 로봇용 인공지능(AI) 모델을 퀄컴 인프라에서 구동해 로봇팔 작업 속도를 높였다.
노타는 퀄컴 테크날러지스의 산업용 시스템온칩 '퀄컴 드래곤윙 IQ-9075' 프로세서의 신경망처리장치(NPU)에서 비전언어행동모델과 실행 환경을 최적화했다고 22일 밝혔다. 이를 실제 로봇팔에 적용한 결과 작업 시간이 기존 36초에서 12초로 줄인 것으로 전해졌다.
성능 검증은 언어 명령에 따라 로봇팔이 큐브를 집어 반대편 매트로 옮기는 방식으로 진행됐다. 최적화 이후 비전언어행동모델(VLM) 추론 속도는 최대 7배 빨라졌으며 실제 물체 이동 작업 속도는 3배 향상된 것으로 나타났다.
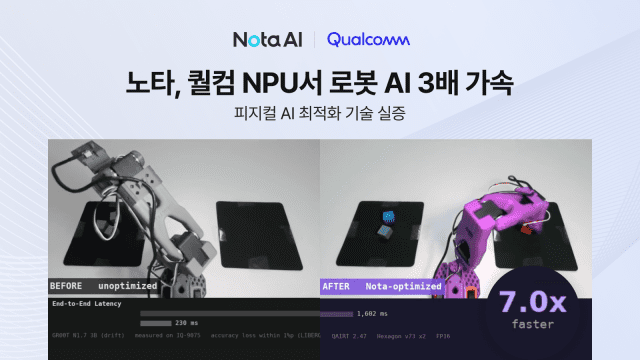
작업 성공률은 92%를 기록했다. 원본 모델의 93%와 비교하면 성능 저하는 1%포인트(p) 수준으로 추론 속도를 높이면서도 기존 정확도를 대부분 유지했다.
이번 실증은 기존에 ㄱ래픽처리장치(GPU)나 외부 서버에서 처리하던 로봇 AI 추론을 로봇에 연결된 엣지 AI 보드 내부 NPU에서 직접 수행했다는 점이 특징이다. 카메라 영상 인식부터 언어 명령 이해와 행동 생성·실행까지 전 과정을 하나의 로봇 환경에서 처리했다.
노타는 이를 위해 VLM 경량화부터 NPU 연산 그래프 최적화와 멀티 NPU 런타임 구축·행동 생성 가속까지 실행 환경 전반을 손봤다. 이후 실제 로봇팔과 연결해 추론 속도와 작업 속도·모델 정확도·작업 성공률을 함께 검증했다.
VLM은 카메라 영상과 언어 명령을 함께 이해해 로봇의 다음 행동을 결정하는 AI 모델이다. 연산량과 메모리 사용량이 많아 제한된 전력과 컴퓨팅 자원을 사용하는 로봇 내부에서 구동하려면 별도 최적화가 필요하다.
추론 속도가 빨라지면 로봇이 다음 행동을 결정하는 대기시간도 줄어든다. 모델 판단이 늦어질 경우 주변 상황이 달라진 뒤 기존 정보를 바탕으로 움직일 수 있어 반응성과 작업 정확도가 떨어질 수 있다.
관련기사
- GPU 고르지 마세요…노타, 인텔 B70 기반 영상관제 패키지 출시2026.09.17
- 노타, LG전자·모빌린트와 NPU 기반 휴머노이드 두뇌 최적화2026.09.08
- 노타, '모두의 AI' SKT 컨소시엄 합류…실행형 AI 구현 지원2026.09.01
- [ZD SW 투데이] 노타, EMNLP 2026서 논문 2편 채택 外2026.08.25
노타는 해당 기술을 적용한 로봇팔을 '코리아 리얼월드 AI 네트워크 2026'에서 공개했다. 현장에서는 최적화 전후 로봇 작업과 측정 결과를 비교해 추론 성능 개선이 실제 작업 속도와 안정성에 미치는 영향을 시연했다.
채명수 노타 대표는 "앞으로 다양한 AI 모델과 하드웨어를 아우르는 최적화 레이어를 지속적으로 확장하고 고도화해 모바일과 엣지·데이터센터를 넘어 로봇과 휴머노이드를 비롯한 피지컬 AI 전반으로 기술 적용과 사업 영역을 확대해 나가겠다"고 말했다.