휴머노이드 기업 로브로스는 자체 개발한 이족보행 휴머노이드 '이그리스-C'의 전신 원격조작 기술 영상을 공개했다고 22일 밝혔다.
이번 기술은 기존 상체 중심의 원격 제어를 하체까지 확장해 보행과 자세 제어, 균형 유지, 상·하체 연동 동작을 통합 구현한 것이다.
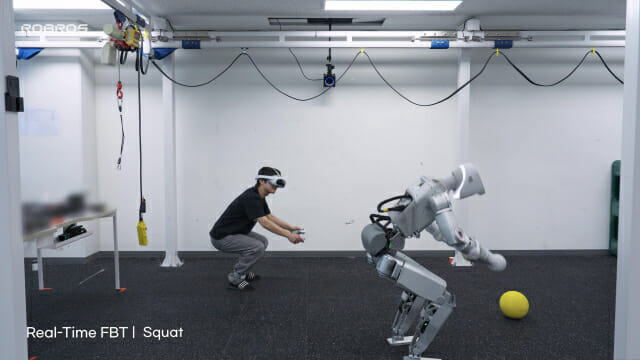
공개된 영상에서는 이그리스-C가 작업자의 전신 움직임에 실시간 동기화돼 상·하체를 동시에 구동하고, 샌드백 타격이나 공 차기 등 주변 사물과 상호작용하는 모습을 선보였다. 사전에 프로그래밍된 궤적을 재생하는 방식이 아니라 작업자의 판단에 따라 이동과 조작을 통합 제어하는 구조다.
관련기사
- 로브로스, '2026 M.AX 대상' 산업부 장관 표창 수상2026.09.18
- 로브로스, 반도체 클린룸 등 9곳에 휴머노이드 동시 공급2026.08.19
- 로브로스, 독자 개발 휴머노이드로 '고난도 동적 전신 움직임' 선봬2026.07.30
- 임기근 차관, 로브로스 방문…AI 휴머노이드 기술 시연2026.03.06
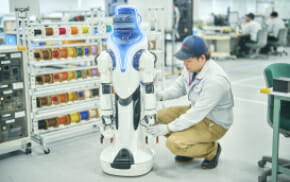
로브로스 관계자는 "실시간 상하체 통합 제어 기술은 작업 대상과 위치, 주변 환경이 계속 달라지는 산업 현장에서 필수적"이라며 "정형화된 자동화 설비만으로 대응하기 어려운 공장과 물류센터 등에서 활용될 수 있을 것"이라고 말했다.
그러면서 "원격조작 과정에서 축적된 작업 데이터는 휴머노이드의 학습과 기술 고도화에 활용된다"며 "현장에서 요구되는 다양한 작업을 수행할 수 있도록 전신 원격조작 기술을 발전시키겠다"고 덧붙였다.